
Носимый костюм для сбора данных о движениях человека при обучении роботов
Как данные о повседневных действиях человека помогают роботам учиться точнее двигаться
Человекоподобные роботы, по замыслу разработчиков, должны выполнять бытовые и ручные задачи — от уборки до работы с инструментами. Для этого им необходимо точно координировать движения, сохранять устойчивую позу и правильно взаимодействовать с предметами: брать их, удерживать и отпускать. Обучение таким навыкам требует больших объёмов качественных данных о том, как действует человек.
Зачем нужны данные о человеческих движениях
Чтобы робот воспроизводил повседневные действия, его системы управления и восприятия нужно обучить на примерах. Источником таких примеров может стать сам человек: если записать, как он двигается, как располагает тело и как касается объектов, эти сведения можно превратить в обучающий материал. Именно на это направлена разработка, о которой сообщает Tech Xplore.
Что умеет носимая система
Согласно описанию, система представляет собой носимое устройство, которое фиксирует активность человека. Речь идёт о сборе данных о движениях, позе и способах захвата или касания предметов. Такой набор сведений важен потому, что для человекоподобного робота недостаточно знать конечную цель действия — ему нужно понимать, как именно оно выполняется физически.
От записи движений к обучению робота
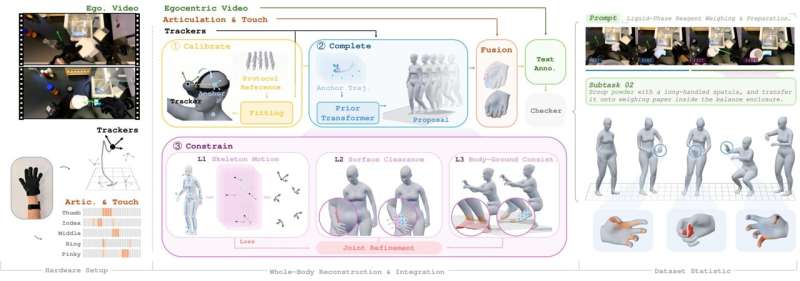
Собранные данные могут использоваться как основа для обучения роботизированных систем. В материале источника подчёркивается, что человекоподобные роботы должны надёжно координировать движения, позу и взаимодействие с объектами. Это означает, что ценность носимой системы — в возможности получать реалистичные примеры человеческого поведения, а не абстрактные инструкции.
Почему это важно для бытовых задач
Повседневные ручные задачи разнообразны и требуют гибкости: предметы отличаются по форме, весу и хрупкости, а условия выполнения могут меняться. Данные о том, как человек приспосабливает захват и положение тела к разным объектам, помогают приблизить поведение робота к естественному. В перспективе это может расширить спектр задач, которые человекоподобные роботы способны выполнять самостоятельно.
Что пока неизвестно
В доступном описании не приводятся технические характеристики устройства, состав сенсоров, объём собранных данных и результаты испытаний. Также не уточняется, какие именно роботизированные платформы использовались для проверки подхода. Эти детали требуют обращения к полному тексту исследования или публикации разработчиков.
Итог
Носимая система для сбора данных о человеческой активности — это шаг к более практичному обучению человекоподобных роботов. Вместо того чтобы программировать каждое движение вручную, разработчики могут опираться на примеры реальных действий человека. Насколько эффективен этот подход на практике, покажут дальнейшие испытания и публикации команды.
Читайте также
 Intel распродала все процессоры Wildcat Lake: что известно о дефиците бюджетных чипов
 DeepSeek и Moonshot приписывают обучение новых моделей на ответах GPT-6 Astra
 Honor представила смартфон X9e s с батареей 8560 мА·ч — в СНГ у него есть близнец Turbo 5G
 Anthropic предупредила инвесторов об экзистенциальных рисках своего ИИ в документах к IPO
Комментарии
Комментарии доступны только зарегистрированным пользователям. Войти
- Пока нет комментариев. Будьте первым.