
Гибкие роборуки научились предсказывать собственные движения
Новый подход помогает управлять манипуляторами, изгибающимися как хобот слона
Гибкие роботизированные манипуляторы, способные изгибаться подобно хоботу слона, открывают новые возможности для работы в стеснённых пространствах и обращения с хрупкими объектами. Однако управлять такой рукой сложнее, чем жёсткой: плавный изгиб делает её следующее положение трудно предсказуемым для алгоритмов.
В чём проблема предсказания
Классические манипуляторы имеют фиксированную кинематику, поэтому их положение вычисляется достаточно точно. Гибкая рука деформируется непрерывно, и её форма зависит от множества факторов. Компьютерные модели пытаются предсказать движение, но при выходе за пределы обученных режимов точность падает.
Что предложили исследователи
Как сообщает Tech Xplore, учёные разработали метод, который позволяет удерживать предсказания движения руки в нужном русле даже в тех случаях, когда рука движется быстрее, чем модель, на которой её обучали. Иными словами, подход помогает сохранять корректность прогноза при выходе за границы тренировочных данных.
Почему это важно для практики
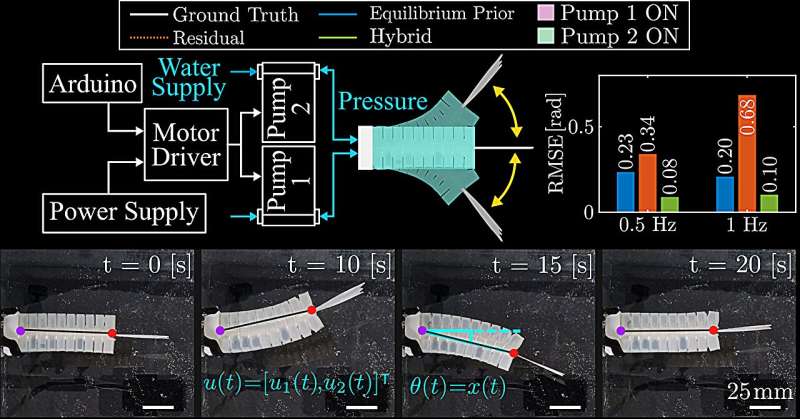
Гибкие манипуляторы востребованы там, где нужна аккуратность и способность проникать в узкие места: в производстве, обслуживании оборудования и работе с деликатными предметами. Надёжное предсказание движения — основа точного управления, без которого такие руки сложно использовать в реальных задачах.
Что остаётся за кадром
В кратком описании не приводятся конкретные цифры, названия алгоритмов или результаты испытаний. Детали метода, равно как и данные о том, насколько быстрее обученной модели может двигаться рука без потери точности, требуют обращения к полной публикации исследователей.
Контекст направления
Тема продолжает линию работ по управлению мягкими и гибкими роботами. Интерес к ним растёт, поскольку традиционные жёсткие манипуляторы не всегда подходят для сред с ограниченным пространством и объектами, требующими бережного обращения.
Итог
Предложенный подход адресует одну из ключевых трудностей гибкой робототехники — поддержание точных предсказаний движения при нестандартных режимах работы. Если метод подтвердится на практике, он может упростить внедрение таких манипуляторов в задачи, где важны и гибкость, и предсказуемость.
Читайте также
 Спутники будут собирать себя сами в космосе: стартап Rendezvous Robotics привлёк $20 миллионов
 ЕС выделит €319 млн на запуск массового производства GaN-чипов на 300-мм пластинах в Австрии
 DeepSeek и Moonshot AI обвинили в дистилляции модели GPT-6 Astra от OpenAI
 С кошельков Binance перевели более $2,7 млрд: биржа проверяет версию о взломе
Комментарии
Комментарии доступны только зарегистрированным пользователям. Войти
- Пока нет комментариев. Будьте первым.