
Живые мышцы заставили роботов прыгать и хватать предметы: прорыв ETH Zurich в био-гибридах
Совместный компьютерный расчёт формы мышцы и гидрогелевого каркаса дал рекордную амплитуду движения
Исследователи из Швейцарской высшей технической школы Цюриха (ETH Zurich) под руководством профессора Роберта Катцманна представили био-гибридные актуаторы — устройства, движение которых обеспечивает живая мышечная ткань, выращенная из мышиных клеток. Результат оказался заметно выше прежних лабораторных образцов: новые конструкции прыгают, плавают и захватывают предметы с размахом, который, по данным источника, в одиннадцать раз превышает показатели всех предыдущих систем с аналогичным количеством мышечной ткани.
Почему прежние био-гибриды почти не двигались
До сих пор сокращения лабораторных мышц были настолько слабыми, что их приходилось наблюдать под микроскопом. Причина — в рассогласовании живой и синтетической частей: усилие мышцы плохо передавалось на конструкцию, и большая его часть терялась. Команда ETH Zurich изменила сам подход к проектированию, отказавшись подбирать форму каркаса и мышцы по отдельности.
Компьютер рассчитывает мышцу и каркас вместе
Ключевая идея работы — совместный расчёт формы живой мускулатуры и мягкого гидрогелевого каркаса на компьютере. Алгоритм перебирает конфигурации и ищет те, при которых сокращение мышцы даёт максимальную деформацию всей конструкции. Именно такой поиск позволил получить актуатор длиной около полутора сантиметров, который подпрыгивает на 5 миллиметров — примерно треть собственного роста. Шагающая версия развивает скорость 6,2 мм/с, рекордную для био-гибридов.
Секрет силы — в соединении живой и синтетической частей
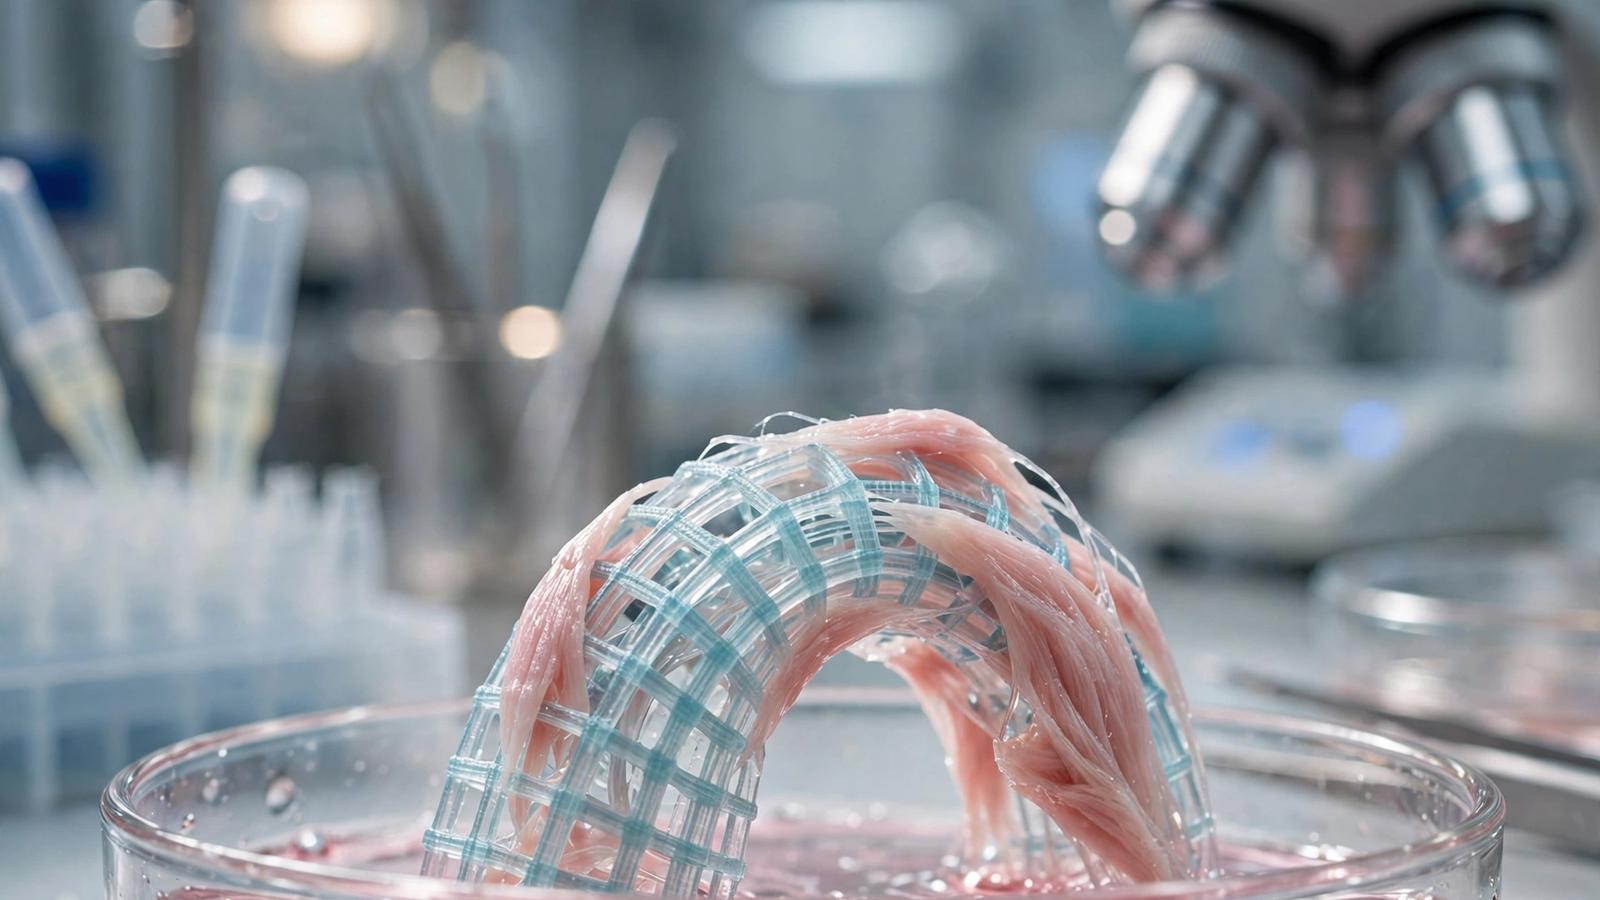
Прочность сцепления мышцы с каркасом оказалась не менее важной, чем геометрия. На напечатанном методом световой ксерографии каркасе выполнены мелкие канавки: они служат якорем, направляют рост мышечных волокон и обеспечивают почти идеальную передачу усилия без потерь. Благодаря этому живая ткань работает как полноценный привод, а не как хрупкий лабораторный экспонат.
Ограничение: жизнь вне питательного раствора
Пока такие роботы не могут существовать вне питательного раствора. Главный вызов на будущее, который называют авторы, — создание искусственной сосудистой системы для доставки кислорода и питательных веществ. Без неё невозможно масштабирование на крупные формы: чем больше объём ткани, тем острее нехватка питания внутри конструкции.
Новая инженерная парадигма
Авторы видят в работе не просто улучшение отдельного актуатора, а смену парадигмы: форма и сокращение самой мышцы становятся частью архитектуры робота, а не ограничением, которое приходится обходить. Если удастся справиться с биологической вариативностью ткани и вывести технологию за пределы чашки Петри, роботы смогут опираться не только на жёсткие моторы, но и на потенциал настоящей мускульной архитектуры.
Что это значит для робототехники
Био-гибридные приводы интересны прежде всего там, где нужны мягкие, плавные и энергоэффективные движения: в микророботах, медицинских устройствах и системах, работающих в тесном контакте с живыми тканями. Однако до практических применений предстоит решить вопросы питания, срока службы и стабильности живой ткани. Пока достижение ETH Zurich — важный шаг в лаборатории, задающий направление для следующих экспериментов.
Читайте также



Комментарии
Комментарии доступны только зарегистрированным пользователям. Войти
- Пока нет комментариев. Будьте первым.